Robotlu otomasyonda rüştünü ispatlayan Megarob ile sanayinin gündemini masaya yatırırken söz dönüp dolaşıp KOBİ’lere geldi. Sahadaki en kritik ihtiyacın kalıplaşmış çözümler değil, kullanıcıya özel esnek otomasyon olduğunu vurgulayan Mega Elektronik Kurumsal İletişim Koordinatörü Oğuz Batur Taş, sektörün dinamiklerini ve çözüm yollarını kendi kaleminden anlattı.
Değişen parça geometrileri, modüler fikstürler ve “kodsuz”’ robotik programlama CNC otomasyonda ülkemizin değişken üretim taleplerine çözüm olabilir.
KOBİ Dinamikleri ve Durağan Otomasyon Yanılgısı
Talaşlı imalat sektöründe rekabet avantajı, yalnızca yüksek hassasiyetli tezgahlara sahip olmakla değil; bu tezgahların operasyonel spindle (işmili) verimliliğini kesintisiz olmasını sağlamakla ölçülür. Özellikle KOBİ ölçeğindeki üretim tesislerinde robotik otomasyona geçiş kararı verilirken sıklıkla yapılan en temel hata, otomasyon ünitesini tekil ve ‘tak-çalıştır’ (plug-and-play) bir tüketim malı gibi değerlendirmektir.
Oysa otomotiv ana sanayisindeki yüksek hacimli, düşük değişken parçalar bulunduran hatların aksine; KOBİ’ler yüksek değişkene ve düşük hacimli, üretim hattına sahiptir.
Bu dinamik yapı içerisinde bir robot hücresinin başarısı, devreye alındığı ilk günkü performansı ile değil; üçüncü yılında fabrikanın portföyüne girecek potansiyel bir iş parçasına ne kadar hızlı ve düşük maliyetle uyarlanabildiği ile ölçülür. Dolayısıyla robotik otomasyon, bir kez kurulup unutulan bir donanım değil; fabrikanın iş akışıyla birlikte yaşayan, ölçeklenen ve dönüşen mühendislik tabanlı bir süreçtir.
En Büyük Bilinmeyen: İş Parçası
KOBİ’lerin en büyük bilinmeyenlerinden birisi, gelecekte hangi iş parçasını işleyeceği olacaktır. Standart prizmatik veya silindirik parçalar işlendiğinde, görece öngörülebilir bir geometri ile otomasyon çözümleri sağlanabilecekken; dövme, döküm ya da asimetrik geometriye sahip iş parçaları özel çene tasarlama ihtiyacı gerektirebilir.
Burada kritik olan, gripper dediğimiz parça tutucuların gelecekteki parçalara açık şekilde kurgulanmasıdır. Talaşlı imalat koşullarında parça formuna göre parça tutucuları üç temel disiplin üzerinden modüler hale getirdik.
Paralel Tutucular: Prizmatik ve simetrik parçalarda yüksek tekrarlanabilirlik ve rijit bağlama sağlar; farklı parça boyları için değiştirilebilir parmak geometrilerine olanak tanır.
3 Çeneli Tutucular: Dairesel, silindirik veya flanş tipi parçaların merkezleme toleransları dışına çıkmadan aynaya bağlama olanağı sağlar.
Manyetik / Vakum Hibrit Tutucu: Kavrama alanı kısıtlı, kavrama yüzeyi bulunmayan veya üst yüzeyden transfer edilmesi gereken manyetik parçalar için çevrim süresini minimize eden çözümler üretir.
Bu tutucu gruplarının gerektiğinde sonradan hatta eklenebilir veya hızlı değiştirilebilir (quick-change) yapıda olması, üretimin bekleme sürelerini minimuma indirir.
Bir otomasyon sisteminin kalitesini “kaç parçayı besleyebiliyor” sorusu değil, “yeni bir parça geldiğinde ne kadar sürede ve hangi maliyetle uyarlanabiliyor” sorusu ölçer.
Robot Taşıma (Payload) Kapasitesini Doğru Seçmek
Robot kol seçiminde yapılan en yaygın yatırım hatası, maliyet odaklı kalıp, o andaki parçaların ağırlığına odaklanarak sınırda robot seçmektir. Oysa toplam taşıma kapasitesi; yalnızca iş parçasını değil, gripper ağırlıkları, ivmelenme anındaki dinamik atalet momentleri gibi yükleri de kapsamak zorundadır.
Yatırım planlamasında 3-5 yıl için parça ağırlık dağılım projeksiyonuna bakarak; robot taşıma (payload) kapasitesi, gelecekteki olası iş parçası ağırlıklarını kapsayacak optimum bantta seçilmelidir. Böylece proses değişimlerinde ana robot ünitesini değiştirmek gibi yüksek maliyetli revizyonların önüne geçilir.
Modüler İstasyon ve Çoklu Tezgâh Entegrasyonu
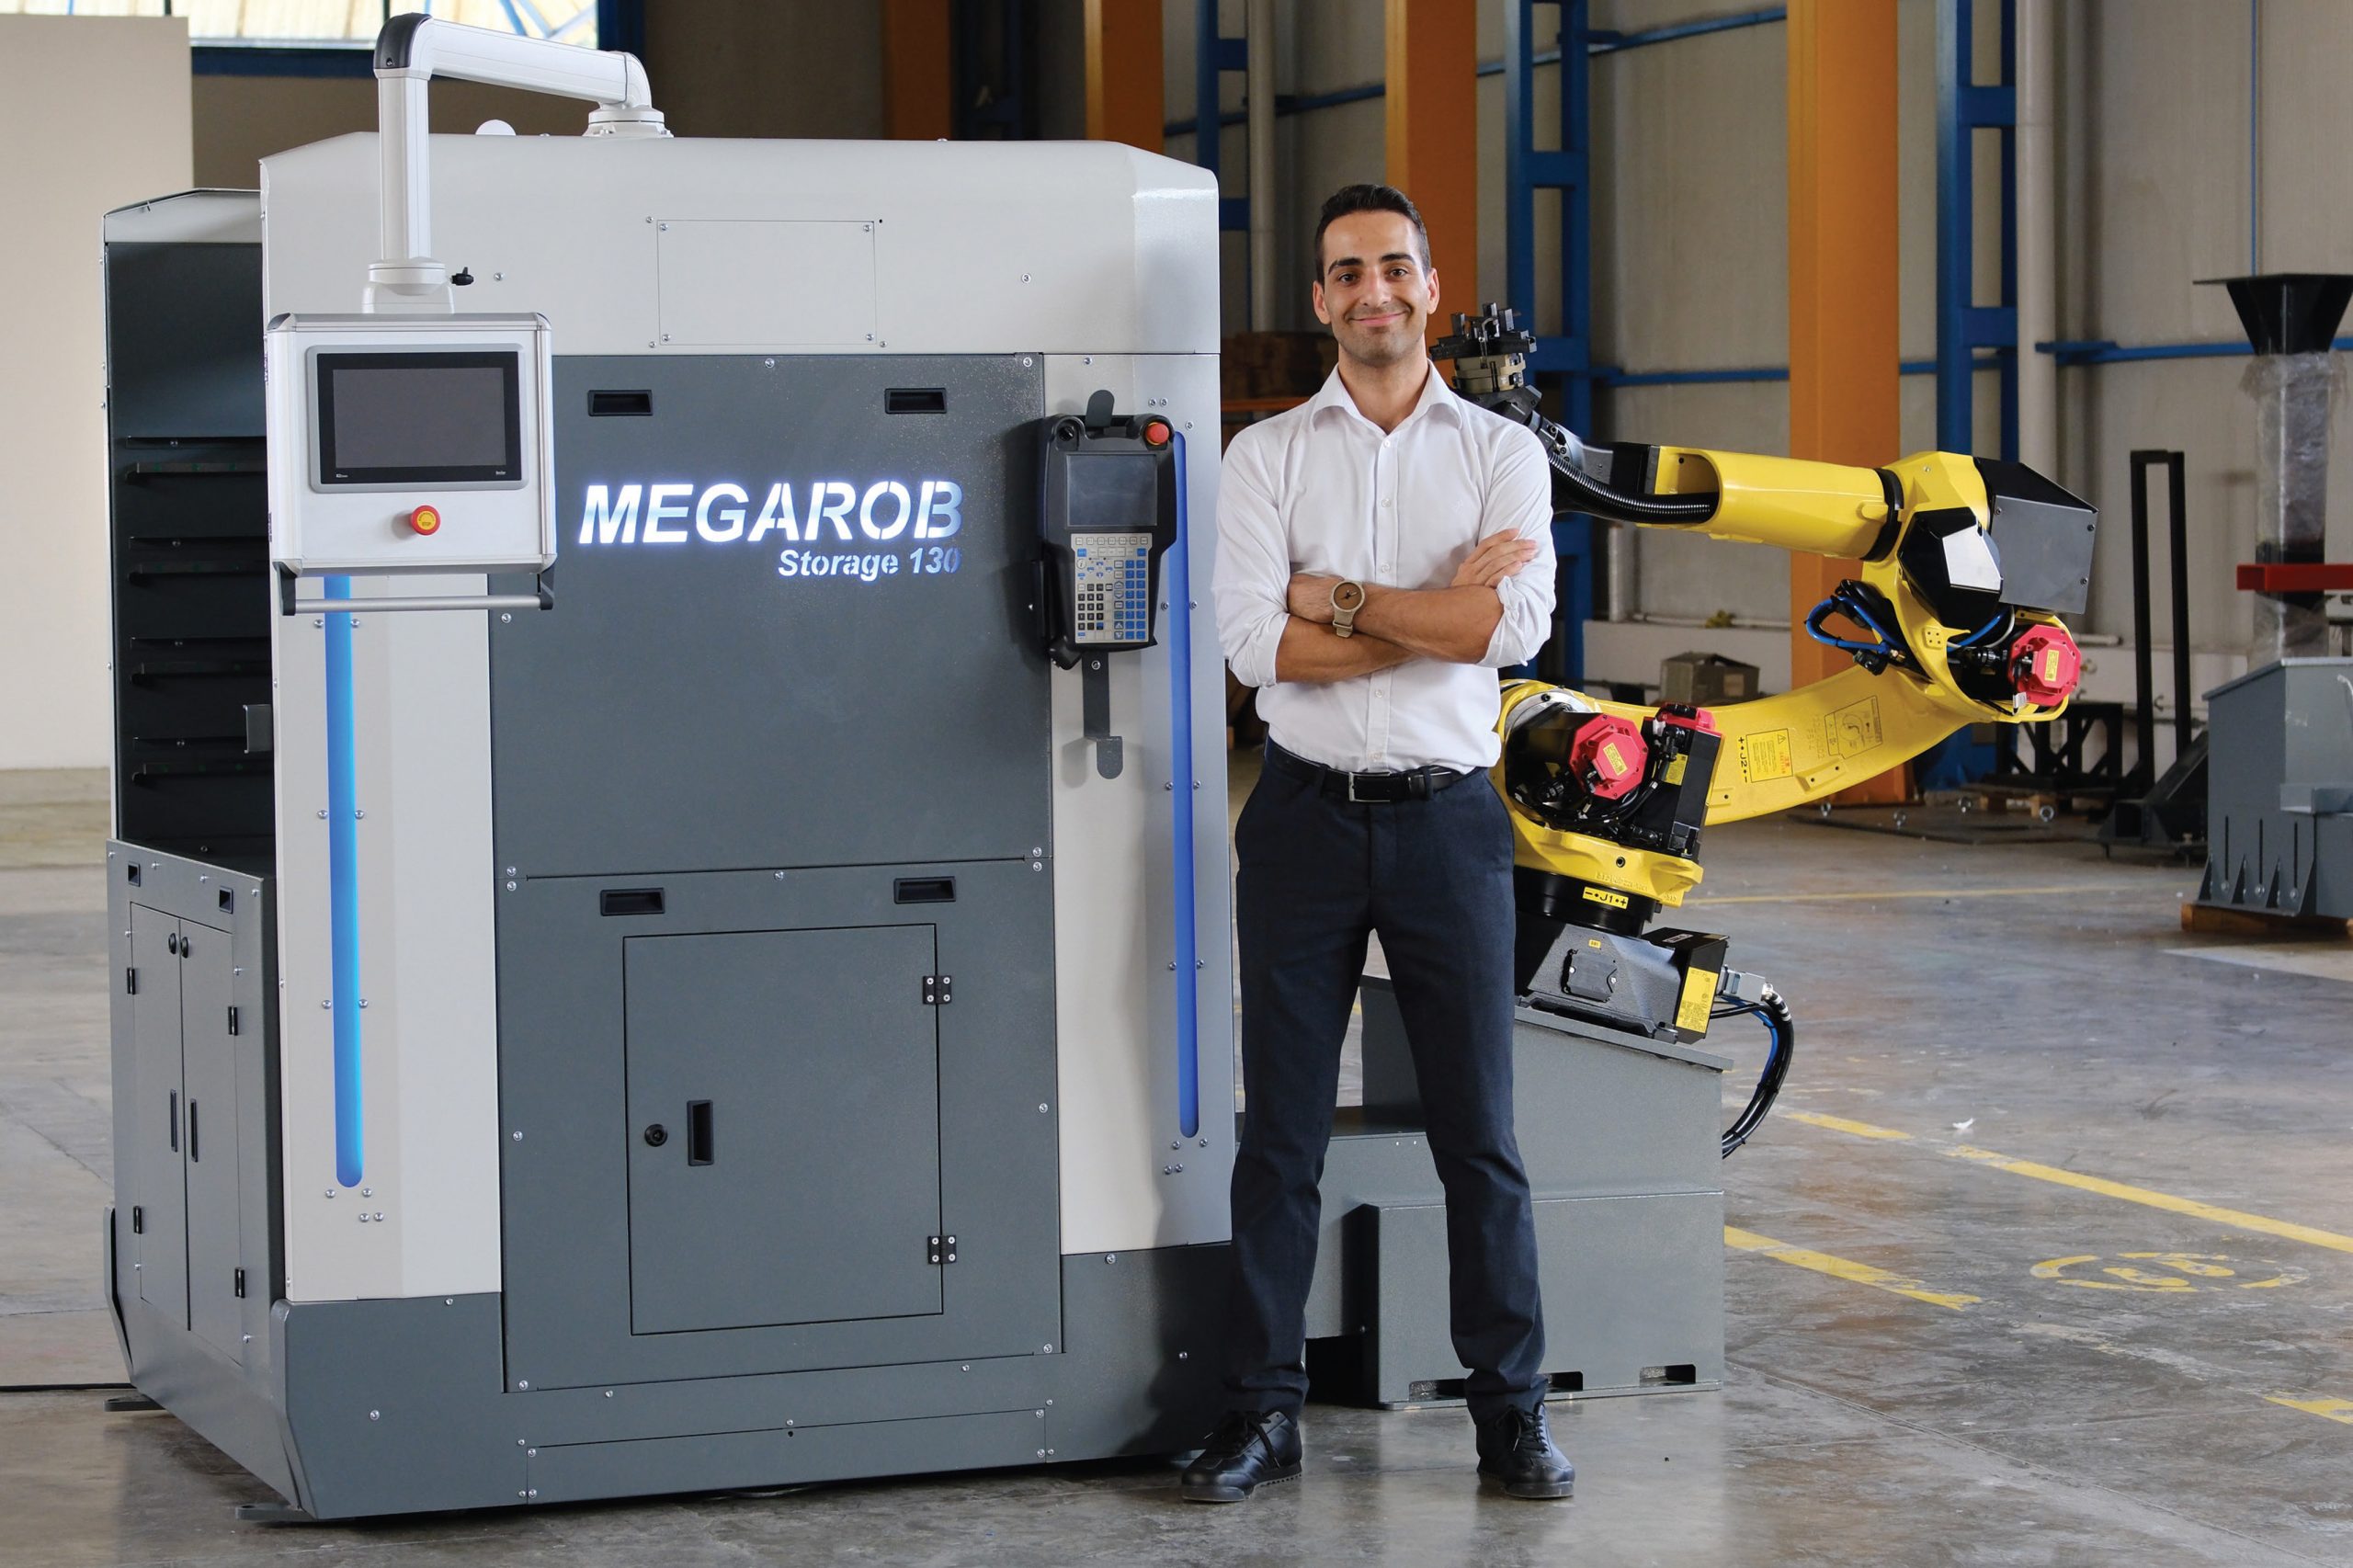
Otomasyonda verimlilik, yalnızca robotun çevrim hızıyla değil, sistemin “insansız çalışma” süresiyle de belirlenir. Talaşlı imalat için geliştirilen modüler depolama sistemleri (örneğin Megarob Storage 130 konsepti), üretim sahasının hacimsel ve operasyonel esnekliğini doğrudan belirler.
Mühendislik notu:
Dikey Parça Dizilimi: 8 çekmeceli standart bir matriks yapıda, çekmece adetleri eksiltilerek uzun parçalar için uygun hale gelir.
Yatay Parça Dizilimi: Mil ve boru tipi parçalar yatay dizilerek otomasyona elverişli hale gelir.
Kademeli Genişleme (1’den 3 Tezgaha): Sistem başlangıçta tek bir CNC torna veya frezeyi besleyecek şekilde kurgulanıp, artan kapasiteye paralel olarak 2 ila 3 farklı tezgâhı eşzamanlı besleyen merkezi hücreye evrilebilir.
Kodsuz (No-Code) Arayüzler
Robotik otomasyonun önündeki en büyük operasyonel engellerden biri uzman robot programcısı bağımlılığıdır. Vardiya ortasında gelen yeni bir teknik resim için satır satır robot kodu yazmak, KOBİ’nin çevikliğini negatif yönde etkiler. Bu noktada MegaSoft gibi robot programlama bilgisi gerektirmeyen parametrik ara yüzler devreye girmektedir.
Operatörün yalnızca parça çapı, boyu, istifleme adımı ve alma/bırakma ölçülerini girdiği arayüzler, arka planda karmaşık robot yörüngelerini ve güvenlik alanlarını otomatik türetir.
Ancak asıl belirleyici olan, arayüzün kullanım kolaylığı değil, yazılımın da açık uçlu olmasıdır. Müşteriye özgü bir sıralama mantığı, bir ölçüm adımı ya da bir raporlama ihtiyacı çıktığında yazılıma özellik ekleyebiliyor olmamız, mekanik esnekliğin karşılığını yazılım tarafında da vermemizi sağlıyor. Aksi halde esnek bir donanım, katı bir arayüzün arkasında kilitli kalacaktır.
Sürdürülebilirlik ve Gelişim
Robotik otomasyon belirli standartlar dahilinde kullanıcıların isteklerine göre şekillenen bir sistemdir. Gripper’dan yazılıma kadar her katmanı değiştirilebilir tasarlamak, bizim tarafımızda daha zahmetli bir mühendislik anlamına geliyor; ancak uzun vadede hem KOBİ’lerimize, hem bize yüksek seviyede çeviklik ve verimlilik imkanı veriyor.